🎤
ヤスラボ交流会にて報告会をしました!
Koki Muramoto
2026/08/21
ヤスラボ交流会で、活動を報告しました
2026年8月21日、ヤスラボ交流会にてPyLoT Roboticsの活動報告をしました!
日本大会と世界大会での結果に加えて、生活支援ロボット「Runa」の開発、ROS 2を使った自律ロボットの仕組み、OSSとして公開している「Robin」について紹介しました。日頃の活動を支えてくださる皆さまに、結果とその背景にある開発をお伝えする機会になりました。
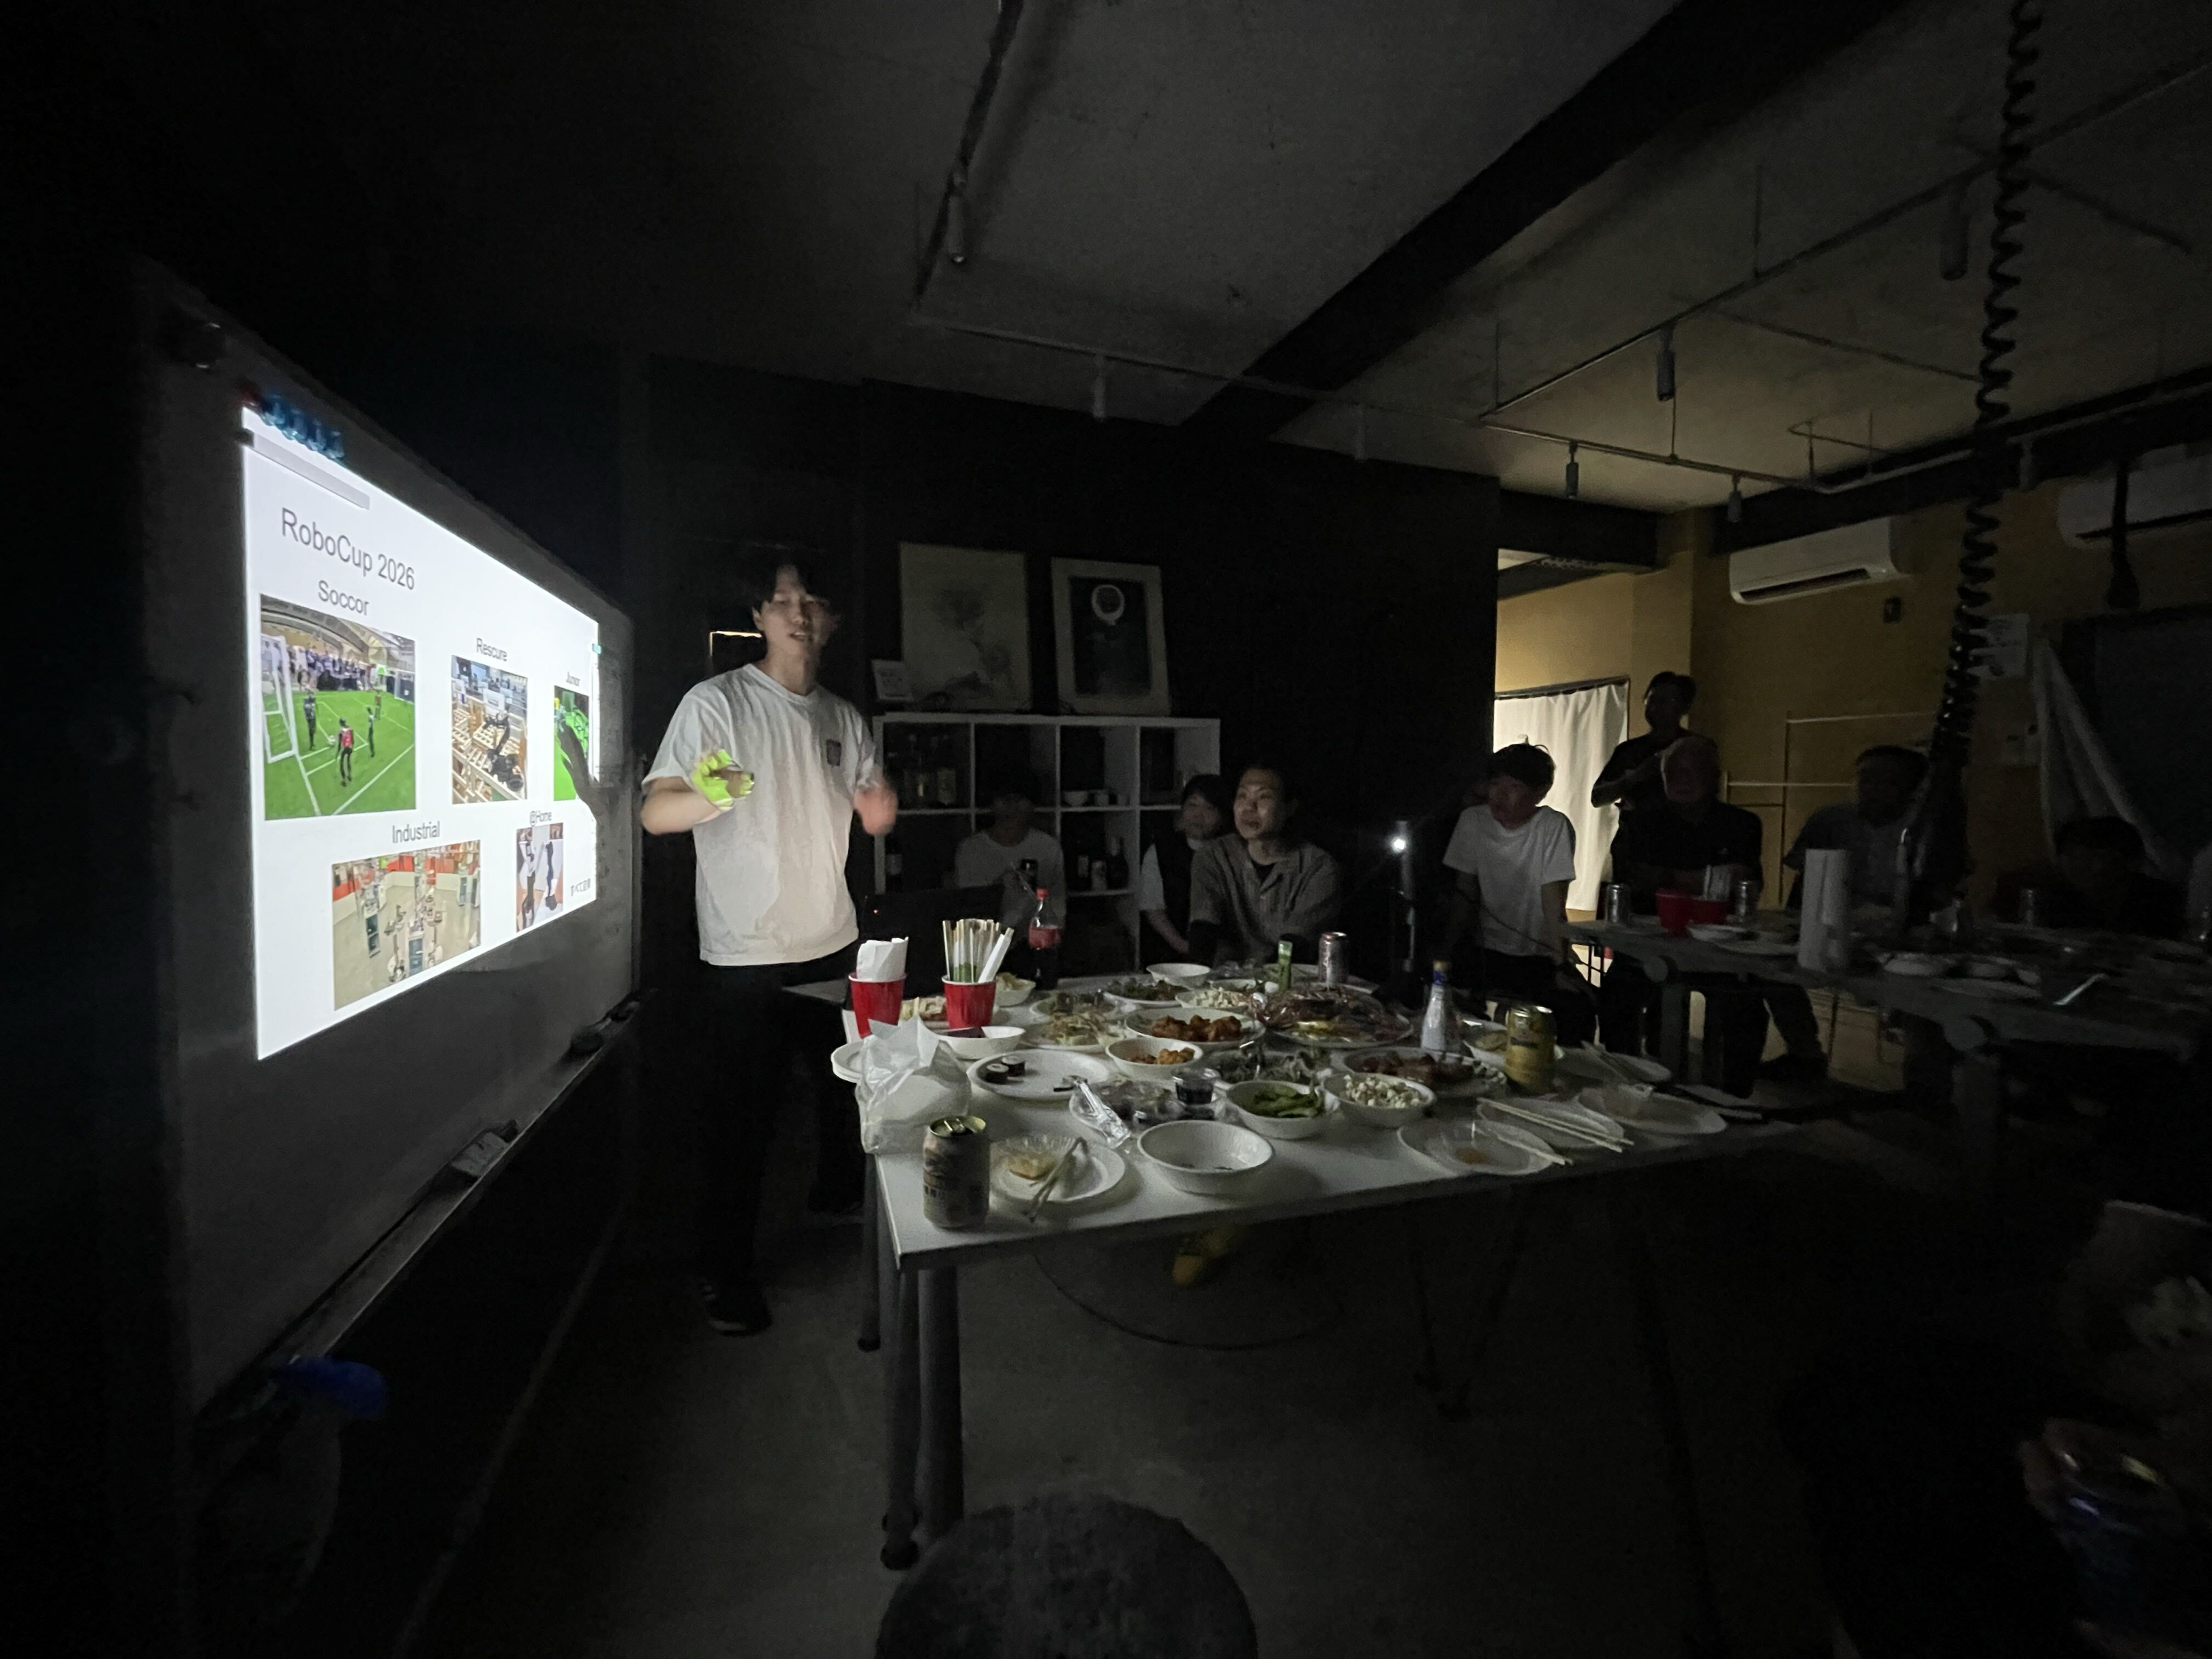
日本大会優勝と、世界大会での受賞
2026年は、RoboCup@Home Japan OpenのOPLで優勝し、研究発表のOpen Challengeでも1位を獲得しました。韓国・仁川で開催された世界大会ではOPL総合7位となり、タスク別ではGPSRで2位、Restaurantで3位という結果を残しました。
また、世界大会ではRobinの発表を通じて、Best Open Source Software Awardを受賞しました。競技の順位だけでなく、開発したソフトウェアを公開して共有する活動についても報告しました。
実機とともに、Runaの仕組みを紹介
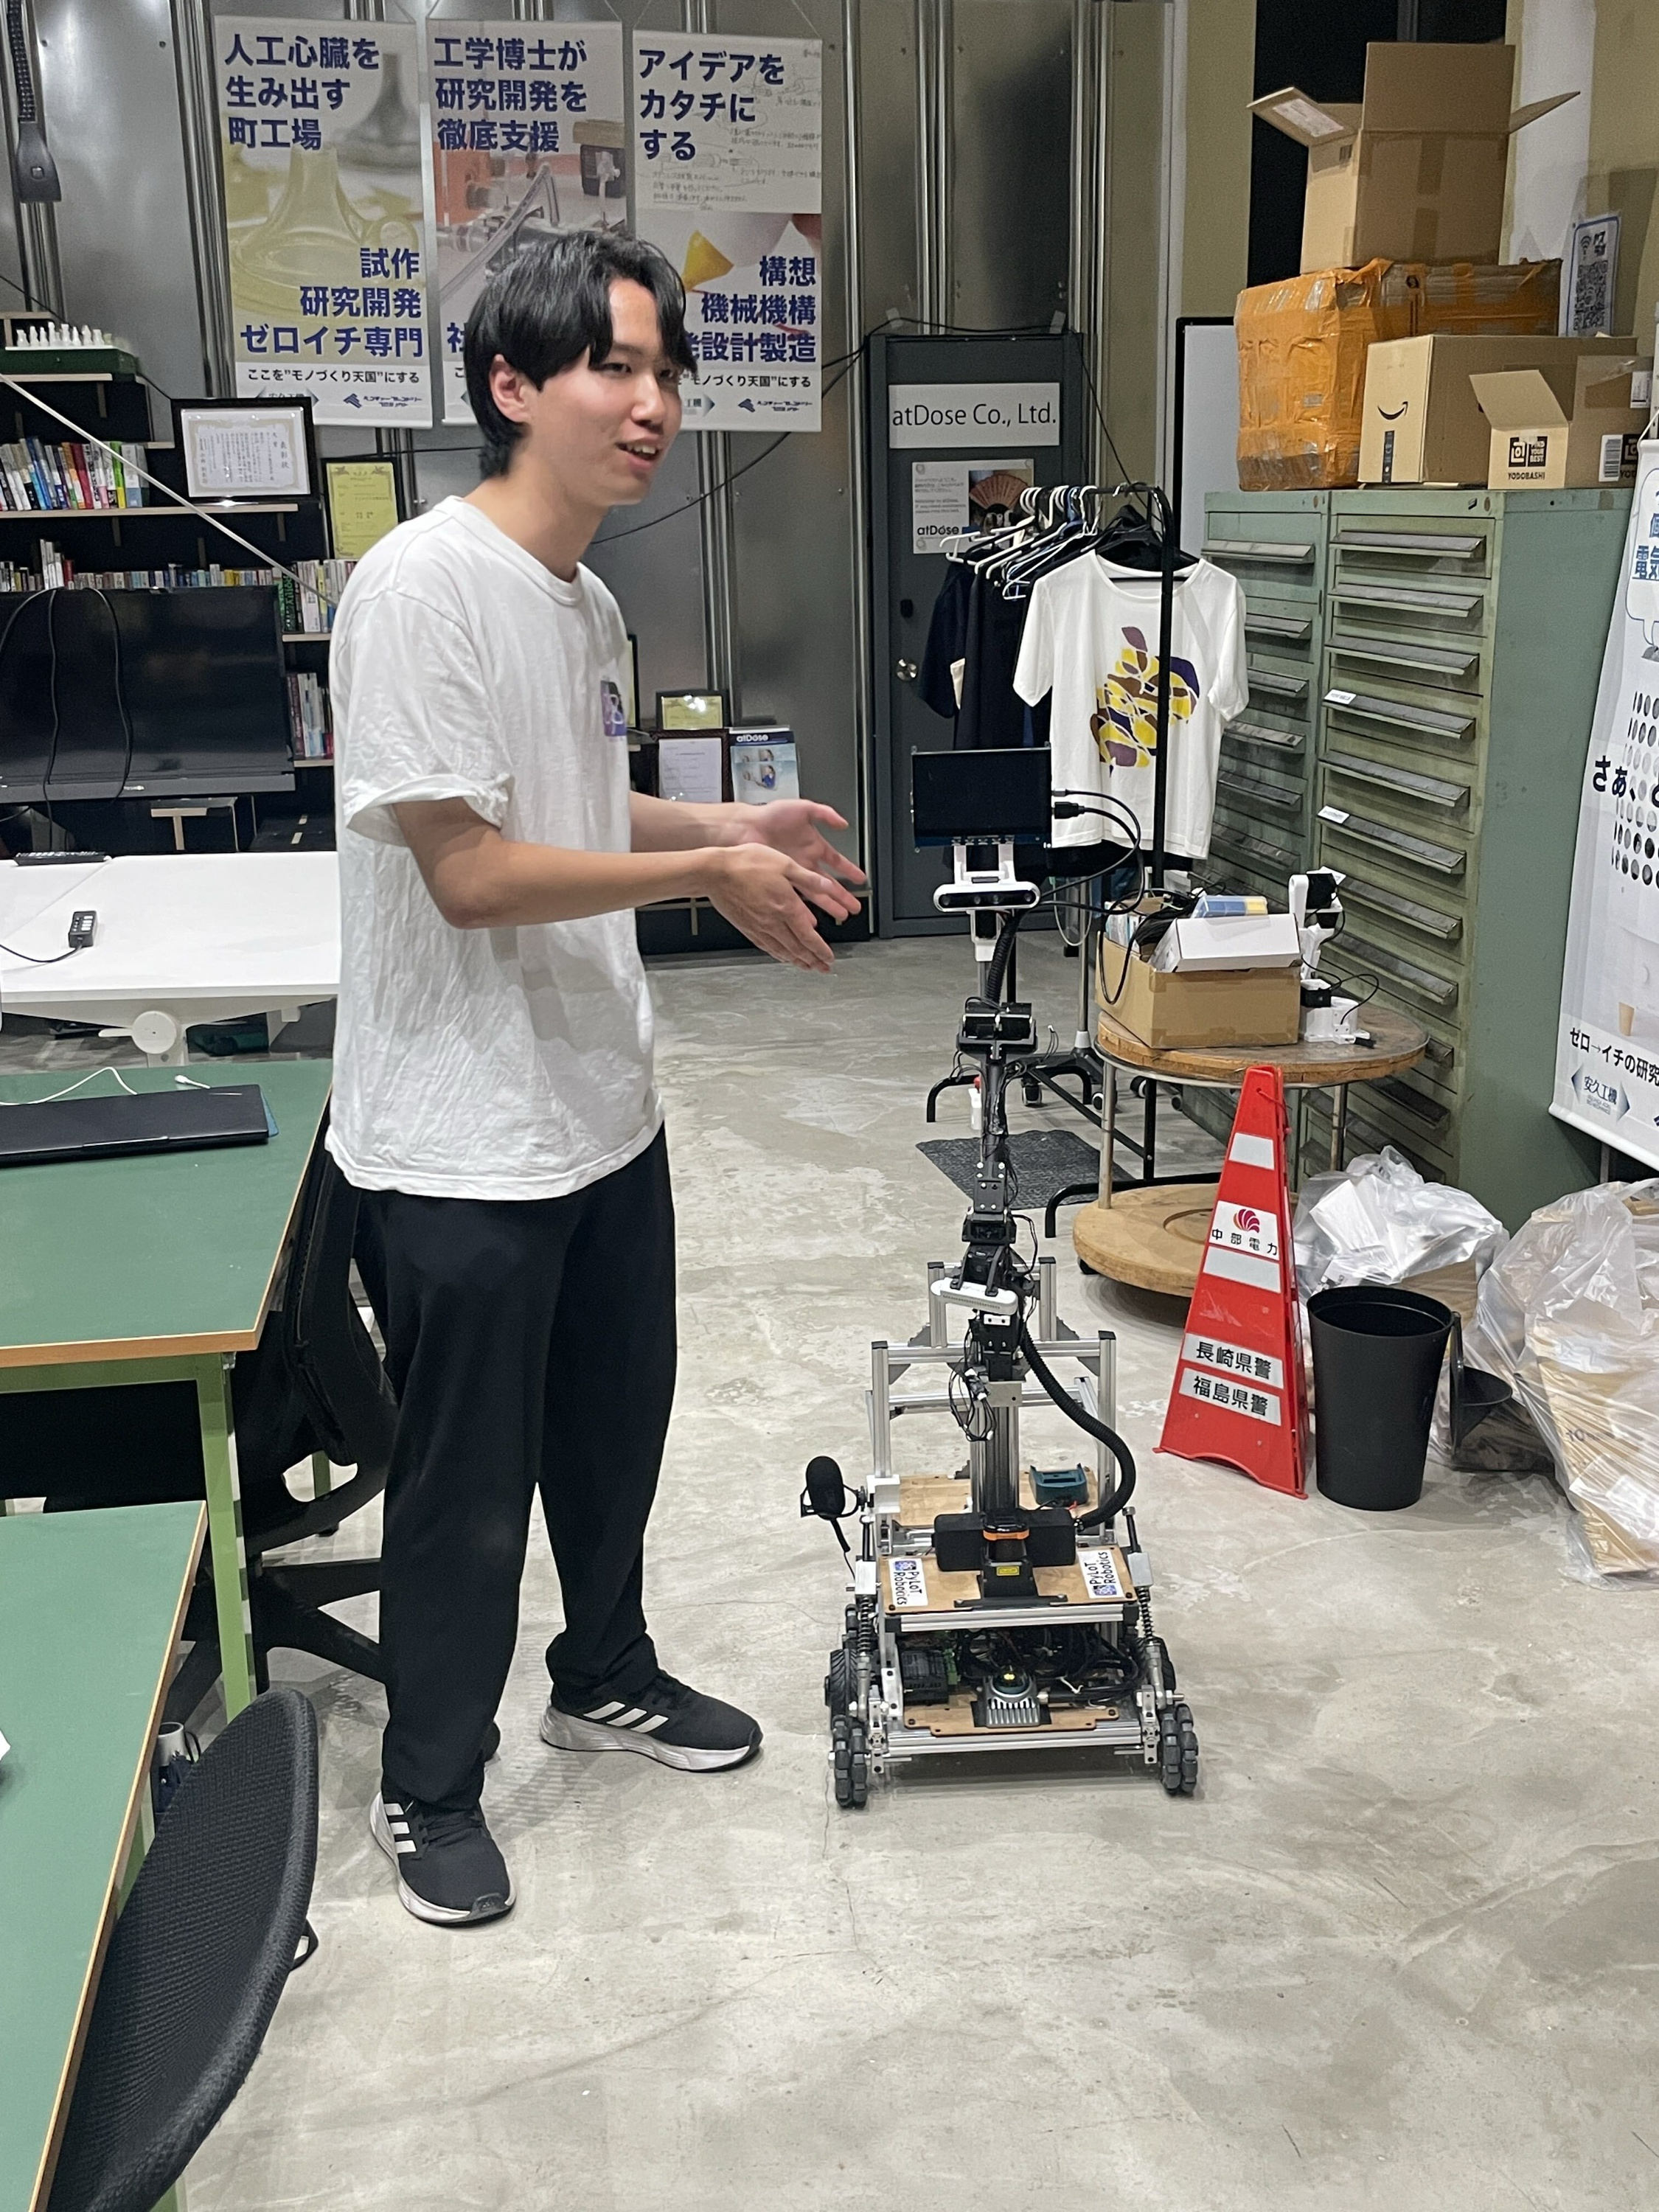
当日はRunaの実機も持ち込みました。カメラやLiDARで周囲を認識し、車輪で移動し、ロボットアームで物体を扱う構成を、実物とともに紹介しました。
Runaは、差動二輪、6自由度のアーム、胴体の昇降機構を組み合わせた生活支援ロボットです。ソフトウェアでは、自律移動、画像認識、点群処理、逆運動学、人とのインタラクションなどをROS 2上で連携させています。
大会の裏側と、Robinの開発
報告では、家庭環境での生活支援を目指すRoboCup@Homeの競技内容や、世界大会での出来事も紹介しました。Restaurantで壁に描かれた人物にロボットの認識が反応したエピソードなど、実際の環境で動かすからこそ出会う難しさもお話ししました。
Robinについては、スマートフォンを使った遠隔操作やデバッグに加え、LeRobot形式でのデータ収集を紹介しました。既存のROS 2環境を活かしながらロボット学習に取り組めるようにすることが、開発の狙いです。
ありがとうございました!
大会での結果を、ロボットやソフトウェアを見せながらお伝えできる機会になりました。交流会を開いてくださった皆さま、お話を聞いてくださった皆さま、そして日頃から活動を支えてくださるスポンサーの皆さまに、改めて感謝申し上げます。
これからも競技、研究開発、OSSの公開を通じて活動を続けていきます!